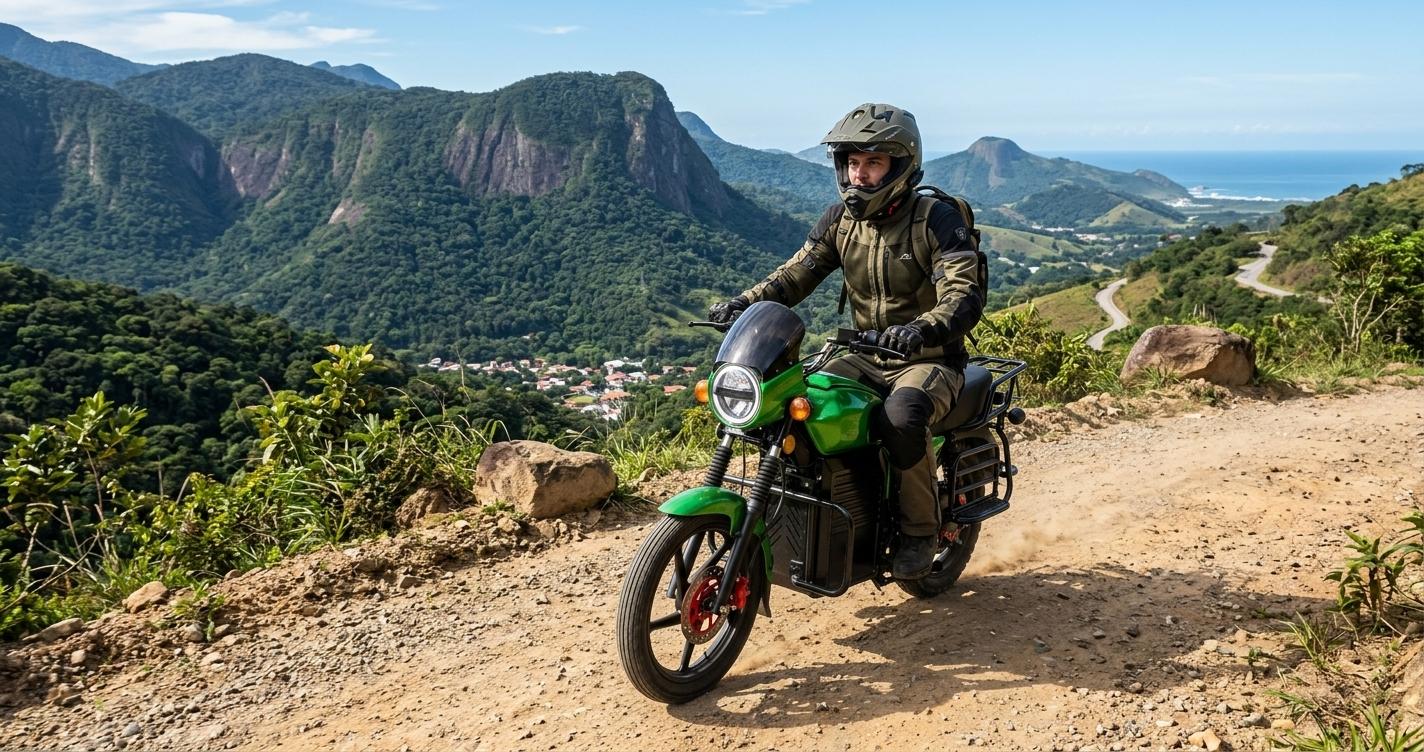
En mittdriven motor ger en delad elmopedflotta tre mätbara fördelar jämfört med en navmotor: den klättrar ihållande backar utan att överhettas, den håller en verkningsgrad över 92 % under belastning och den håller fordonets massa centrerad för stabilitet med förare rygg mot rygg. Den delade elmopeden JOBO TDP10 är byggd kring en 3,0 kW mittdriven motor av just dessa skäl. Den vevmonterade enheten levererar 150 Nm hjulvridmoment, har en toppeffekt på 6500 W och bär en 80 kg tung förare uppför 17° backar – medan dess 72V 50Ah LFP-batteri ger en konsekvent räckvidd på 80–100 km och laddas på 3 timmar. Här är vad vart och ett av dessa siffror betyder i den dagliga driften av flottan.
TDP10 mittdrivmotor i korthet
|
Specifikation |
Värde |
|
Motor |
3,0 kW nominell mellanmotor, 6500 W toppeffekt |
|
Hjulvridmoment |
150 Nm |
|
Maximal motoreffektivitet |
>92 % |
|
Klättrande |
≥17° med en 80 kg ryttare |
|
Topphastighet |
80 km/h |
|
Batteri |
72V 50Ah LiFePO4, ≥2000 cykler |
|
Räckvidd |
80–100 km |
|
Full laddning |
3 timmar (20A laddare) |
Specifikationerna är bara halva historien. Det som är viktigt för en förare är vad en mittmotor gör som en navmotor inte kan – fem fördelar, var och en kopplad till ett nummer ovan.
Vad är en mittdriven motor?
En mittmotor sitter vid vevpartiet, i mitten av ramen, och skickar kraft genom kedjan till bakhjulet. Eftersom den driver drivlinan multipliceras dess vridmoment genom växlarna – samma anledning som en cyklist växlar ner före en klättring. En navmotor är inbyggd direkt i hjulet och roterar det med en fast utväxling. Den enda skillnaden i layout ger alla fördelar nedan.
Fördel 1: 17° klättring på rutter som navmotorflottor inte kan betjäna
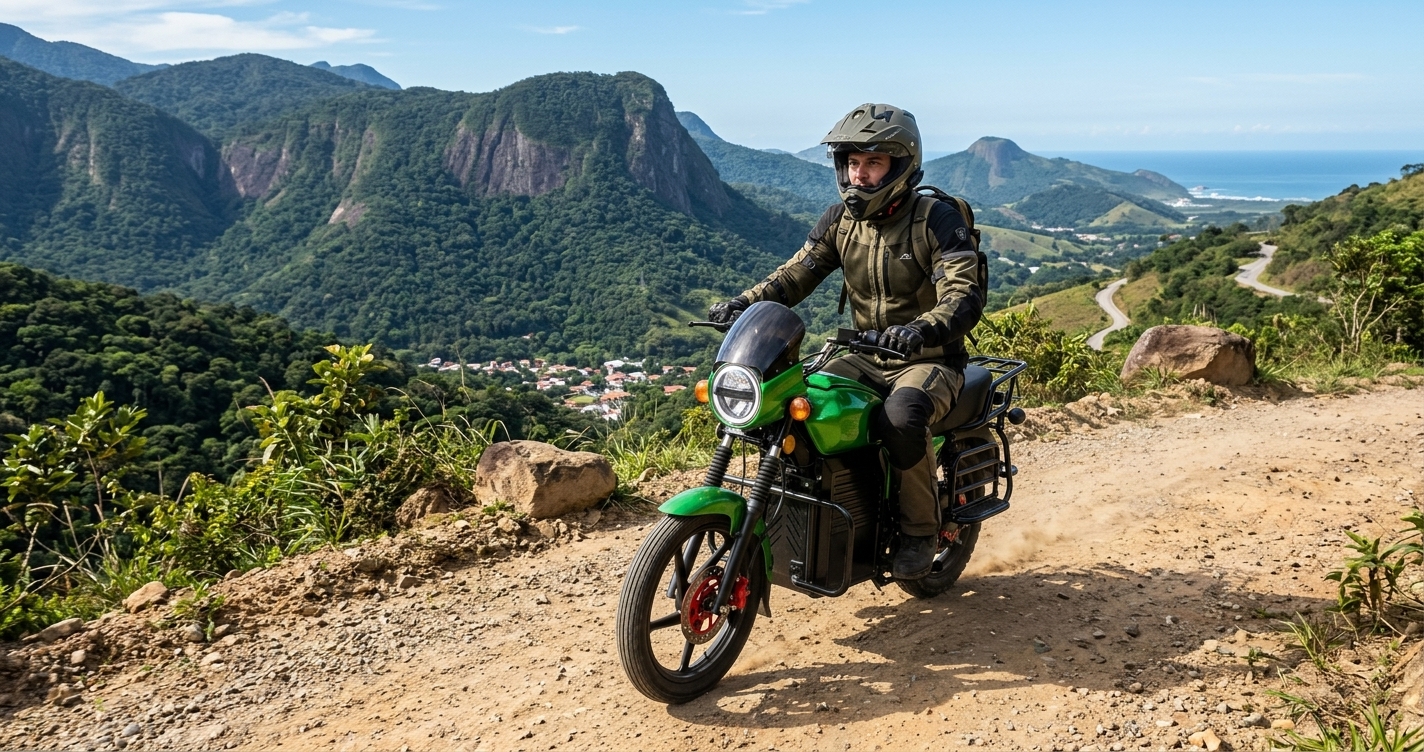
Vridmomentmultiplikation är den viktigaste fördelen. TDP10:s mittmotor leder 150 Nm genom växlarna, så den klarar en lutning på 17° med en 80 kg tung förare ombord – den ramp-och-sluttningsprofil som är typisk för parker, campus och natursköna områden. En navmotor måste brutalt tvinga samma klättring med ett fast förhållande, värmas upp under arbetets gång och förlora effektivitet tills antingen rutten eller fordonet tas ur bruk. När stationsplaceringen följer besökarflödet snarare än terrängen, avgör den skillnaden vilka rutter en flotta kan tjäna pengar på.
Fördel 2: Effektivitet som håller i backar — Förutsägbar räckvidd och energikostnad
En maximal effektivitet över 92 % spelar mindre roll än var den håller: under belastning, i backar, under två turer i rad. Eftersom mittväxeln låter växlarna dela på arbetet, spårar TDP10:s batteriladdning avstånd snarare än höjd – 72V 50Ah LFP-batteriet levererar sina nominella 80–100 km över blandad terräng istället för att slingra sig i klättringar, och 20A-laddaren laddar det på 3 timmar. För en förare innebär det att användnings- och laddningsscheman blir planerbara poster istället för gissningar.
Fördel 3: Centraliserad massa — Stabilitet vid full last och på vått underlag
Med motorn vid vevaxeln istället för inuti ett hjul, stannar vikten mellan axlarna. På en plattform som klarar upp till 150 kg vid 80 km/h – 110,9 kg tjänstevikt, 17-tumsdäck, hydraulisk fjädring fram och bak – innebär den centrerade massan förutsägbar hantering för varje förare som låser upp fordonet, inklusive tyngre förare och på våt asfalt. Hyrbilister är främlingar; fordonet måste vara stabilt för dem alla.
Fördel 4: Standardhjul, standardservice
En mittdriven motor håller motorn borta från hjulen, så däckbyten och hjulservice förblir rutinmässiga verkstadsuppgifter – ingen motorbortkoppling, ingen omkonfigurering. Drivlinan lägger bara till kedjeinspektion, en uppgift som delas med varje kedjedriven moped som en flotta redan underhåller. Färre specialverktyg, snabbare leveranstid per fordon, fler fordon i service.
Fördel 5: En drivlina på samma klocka som batteriet
Flottans ekonomi fallerar när komponenter åldras i olika takt. TDP10 parar sin mittdrivna motor med ett LiFePO4-batteri som är klassat för ≥2000 laddningscykler under ett Smart BMS – ett batteri som är konstruerat för att hålla längre än det typiska avskrivningsfönstret för flottan snarare än att tvinga fram tidigt utbyte. Hög drivlinaeffektivitet och stabilt termiskt beteende innebär att batteriet aldrig behöver kompensera för energi som slösas bort i backar, så hela drivlinan åldras enligt ett förutsägbart schema.
Mittdrift vs. navmotor: Jämförelse på flottnivå
|
Mittdrift (TDP10) |
Typisk navmotor |
|
|
Placera |
Vevparti, mitt på ramen |
Inuti ett hjul |
|
Hjulvridmoment |
150 Nm, multiplicerat med växlarna |
Fast förhållande, svagare vid ihållande klättringar |
|
Ihållande klättring |
17° vid 80 kg förarvikt |
Strömmen avtar när lindningarna värms upp |
|
Effektivitet under belastning |
>92 % topp, stabil i lutningar |
Sjunker när motorn värms upp |
|
Intervallkonsistens |
80–100 km i blandad terräng |
Räckvidden sjunker på kuperade leder |
|
Viktfördelning |
Centraliserad mellan axlarna |
Koncentrerad på ett hjul |
|
Däckbyte |
Standard hjulborttagning |
Motorn kommer ut med hjulet |
|
Bästa passform |
Uthyrningsflottor i blandad terräng |
Plan stad, lätt användning |
Vad detta innebär för flottoperatörer
- Ruttkapacitet: lutningar som strandsätter navmotorfordon förblir i intäktstjänst.
- Förutsägbar energikostnad: strömförbrukningen följer avstånd, inte höjd – förbrukning och laddningsscheman planerar sig själva.
- Hastighetsstyrning: ett hastighetstak på 80 km/h ger utrymme för att konfigurera fordon till lokala gränser för delad flotta samtidigt som vridmomentreserven bibehålls för klättringar.
- Enkel service: standardhjul och rutinmässiga kedjekontroller passar de underhållsflottor som redan utför.
- Avskrivningsanpassning: ett batteri med ≥2000 cykler och en effektiv drivlina åldras tillsammans, inte i sekvens.
Vanliga frågor
Varför använder delade elmopeder mittmotorer istället för navmotorer?
Eftersom hyrbilsarbete är svårare än privat bruk: två cyklar i rad, heldagskörning och natursköna kuperade leder. En mittväxelmotor multiplicerar vridmomentet genom växlarna, så att den klättrar uppför 17° sluttningar med en förarvikt på 80 kg utan den överhettning som försämrar navmotorns prestanda under samma förhållanden.
Hur brant backe klarar TDP10?
TDP10 är klassad för lutningar på minst 17° med en 80 kg tung förare ombord, med 150 Nm hjulmoment från sin 3,0 kW mittdrivna motor.
Hur snabb är TDP10, och kan hastigheten begränsas för delning?
Topphastigheten är 80 km/h. Förare kan styra fordonen till lokala hastighetsgränser för delade fordonsflottor; mittmotorn behåller sin vridmomentreserv för klättringar även vid reglerade hastigheter.
Kräver mittdrivna motorer mer underhåll?
De leder kraften genom kedjan, så kedjeslitaget ingår i rutininspektionen – en uppgift som redan är standard vid underhåll av fordonsflottor. I utbyte behåller hjulen standardmonteringar för däckbyten, och både effektivitet och klätterprestanda förbättras.
Se vad TDP10 kan göra för din flotta
Motorn är en del av en plattform byggd för delad drift: kompatibla fordon, en IoT-hanteringsbackend med GPS-positionering, geofencing och fjärrstyrning av lås – driftsättbar under ert eget varumärke som en white-label-flottlösning – plus eftermarknadssupport. Prata med JOBO-teamet om att driftsätta TDP10-flottor och begär det fullständiga specifikationsbladet.